Robôs que sobem paredes: como os ímãs seguram o peso
Resumo em 30 segundos
Robôs que sobem paredes de aço usam ímãs que ligam e desligam com um pulso elétrico. Entenda como eles seguram o peso, por que funcionam em navios e não em paredes de casa, e conheça o robô coreano que solda andando pelo teto.
Neste artigo
- O robô coreano que solda andando pelo teto
- Como um ímã segura o peso de um robô
- Ímã comum, eletroímã e eletropermanente
- Força, peso e atrito
- Por que funciona em navio e não na parede de casa
- Onde mais os robôs escaladores trabalham
- Tanques e tubulações
- Pontes, torres e estruturas metálicas
- Inspeção de cascos
- O que muda para quem trabalha na indústria
- Perguntas frequentes
- Como os robôs sobem paredes de aço?
- Quanto peso o robô coreano consegue carregar?
- Um robô com ímã consegue subir a parede de casa?
- Onde o DIDEN Spider vai ser usado?
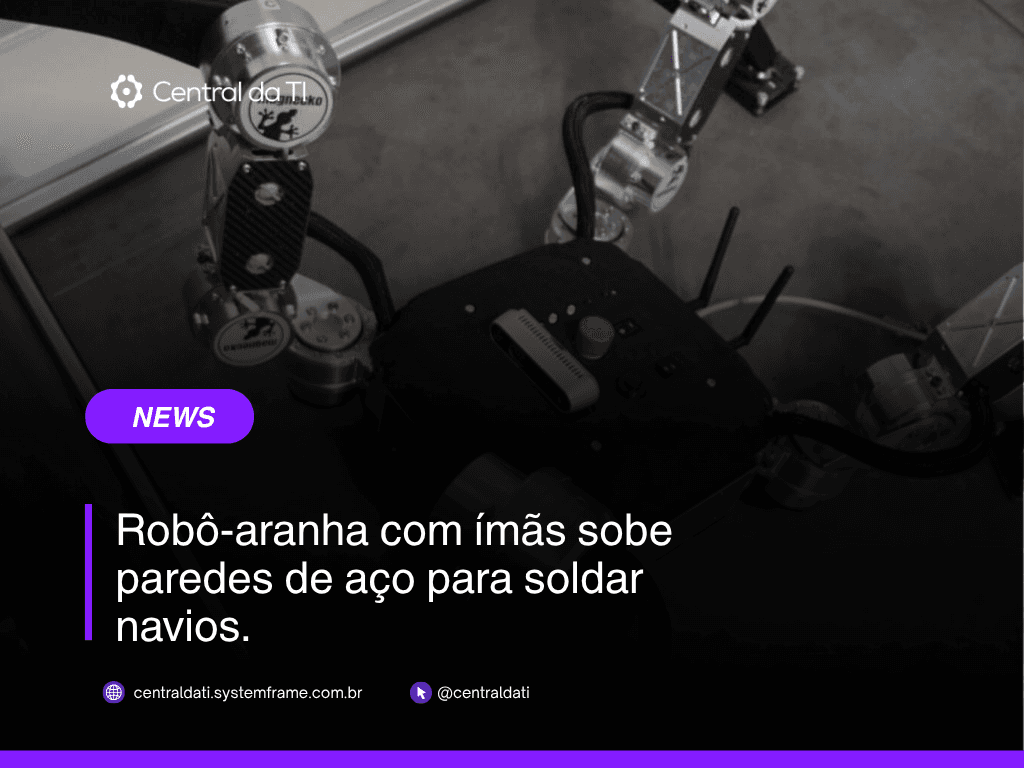
Robôs que sobem paredes existem e já trabalham em indústrias, e a forma mais comum de fazer uma máquina grudar numa superfície vertical de aço é usar ímãs potentes nas patas ou nas rodas. O exemplo mais recente é o DIDEN Spider, um robô de quatro patas da startup sul-coreana DIDEN Robotics que escala paredes e anda pelo teto de estruturas metálicas carregando até 30 quilos. Ele foi pensado para soldar navios em lugares altos ou apertados, onde o trabalho hoje é perigoso para pessoas.
O robô coreano que solda andando pelo teto
A DIDEN Robotics foi fundada em 2024 por pesquisadores da KAIST, uma das principais universidades de ciência e tecnologia da Coreia do Sul. O DIDEN Spider tem ímãs de adesão eletropermanente nas quatro patas, o que permite que ele suba paredes e caminhe de cabeça para baixo em superfícies de aço.
A versão Spider 30, capaz de transportar até 30 quilos, foi exibida na conferência GTC 2026 da Nvidia, com destaque para tarefas de soldagem e inspeção. Ainda em 2024, a empresa firmou um acordo com a HD Hyundai Heavy Industries, uma das grandes construtoras navais do país, para integrar os robôs na construção de navios.
O objetivo declarado é reduzir riscos ocupacionais nos estaleiros, diminuindo a necessidade de trabalhadores em áreas de altura e espaços confinados.
Como um ímã segura o peso de um robô
A ideia parece simples: ímã gruda em ferro. Mas um robô que anda precisa de algo a mais. Ele tem que prender uma pata com força, soltar na hora certa para dar o passo e prender de novo, a cada passo, sem cair.
Ímã comum, eletroímã e eletropermanente
Um ímã permanente, como o de geladeira, está sempre ligado. Ele segura bem, mas é difícil de soltar. Um eletroímã só atrai enquanto passa corrente elétrica pela bobina: liga e desliga com facilidade, mas gasta energia o tempo todo e solta tudo se a bateria acabar.
O ímã eletropermanente junta o melhor dos dois. Ele combina materiais magnéticos com uma bobina, e um pulso curto de corrente muda o estado do ímã entre ligado e desligado. Depois do pulso, ele continua no estado escolhido sem consumir energia. Para um robô pendurado no teto, isso significa economia de bateria e mais segurança, porque uma falha de energia não faz a pata soltar sozinha.
Força, peso e atrito
Numa parede vertical, o ímã não precisa só puxar o robô contra a superfície. Ele precisa gerar atrito suficiente para que o peso não faça a máquina escorregar para baixo. No teto, a força magnética tem que vencer diretamente o peso do robô e da carga. Por isso os projetistas calculam a força de cada pata com folga, considerando também ferramentas pesadas, como um equipamento de solda.
Por que funciona em navio e não na parede de casa
Ímãs só atraem materiais ferromagnéticos, como o ferro e a maioria dos aços. O casco e a estrutura de um navio são feitos de chapas de aço, o ambiente perfeito para esse tipo de robô.
Paredes de casa são feitas de tijolo, concreto, gesso ou madeira, materiais que o ímã simplesmente ignora. Mesmo onde há ferro dentro do concreto, ele fica escondido e espaçado demais para sustentar um robô. Superfícies de alumínio e vidro também não funcionam com ímã.
Para esses casos, os robôs escaladores usam outras técnicas, como ventosas e sucção a vácuo, comuns em robôs que limpam janelas de vidro, ou garras e materiais adesivos inspirados nas patas das lagartixas, ainda bastante experimentais.
Onde mais os robôs escaladores trabalham
Além dos estaleiros, robôs magnéticos são usados em lugares onde há muito aço e o acesso humano é difícil ou arriscado.
Tanques e tubulações
Na indústria de petróleo, química e de energia, robôs percorrem tanques de armazenamento e tubulações para medir a espessura das chapas e procurar corrosão, evitando que alguém precise montar andaimes ou entrar em espaços fechados.
Pontes, torres e estruturas metálicas
Estruturas de aço precisam de inspeções periódicas. Robôs com câmeras e sensores podem verificar soldas e pontos de ferrugem em alturas que exigiriam equipamentos de escalada.
Inspeção de cascos
Navios em operação também precisam de vistoria. Robôs que andam pelo casco ajudam a identificar desgaste sem colocar inspetores pendurados.
O que muda para quem trabalha na indústria
A promessa desses robôs não é tirar o soldador da equação, mas mudar o lugar onde ele trabalha. Em vez de passar horas num espaço apertado ou a muitos metros de altura, o profissional pode supervisionar a máquina de um lugar mais seguro. Para os estaleiros, a expectativa é ganhar eficiência em processos repetitivos e de difícil acesso.
Perguntas frequentes
Como os robôs sobem paredes de aço?
A maioria usa ímãs potentes nas patas ou nas rodas. No caso do DIDEN Spider, são ímãs eletropermanentes, que ligam e desligam com um pulso elétrico e continuam presos sem gastar energia.
Quanto peso o robô coreano consegue carregar?
A versão Spider 30 transporta até 30 quilos, o suficiente para levar equipamentos de soldagem enquanto escala paredes e anda pelo teto de estruturas metálicas.
Um robô com ímã consegue subir a parede de casa?
Não. Ímãs só atraem materiais como ferro e aço, e paredes de tijolo, concreto ou gesso não oferecem essa aderência. Para vidro e outras superfícies, existem robôs com ventosas e sucção.
Onde o DIDEN Spider vai ser usado?
Principalmente na construção naval. A DIDEN Robotics tem um acordo com a HD Hyundai Heavy Industries para usar o robô em soldagens em áreas altas e espaços confinados dos estaleiros.